ออกแบบนิตยสาร
ออกแบบนิตยสาร
รีสอร์ทคอมเพล็กซ์

Jumba Nungwi

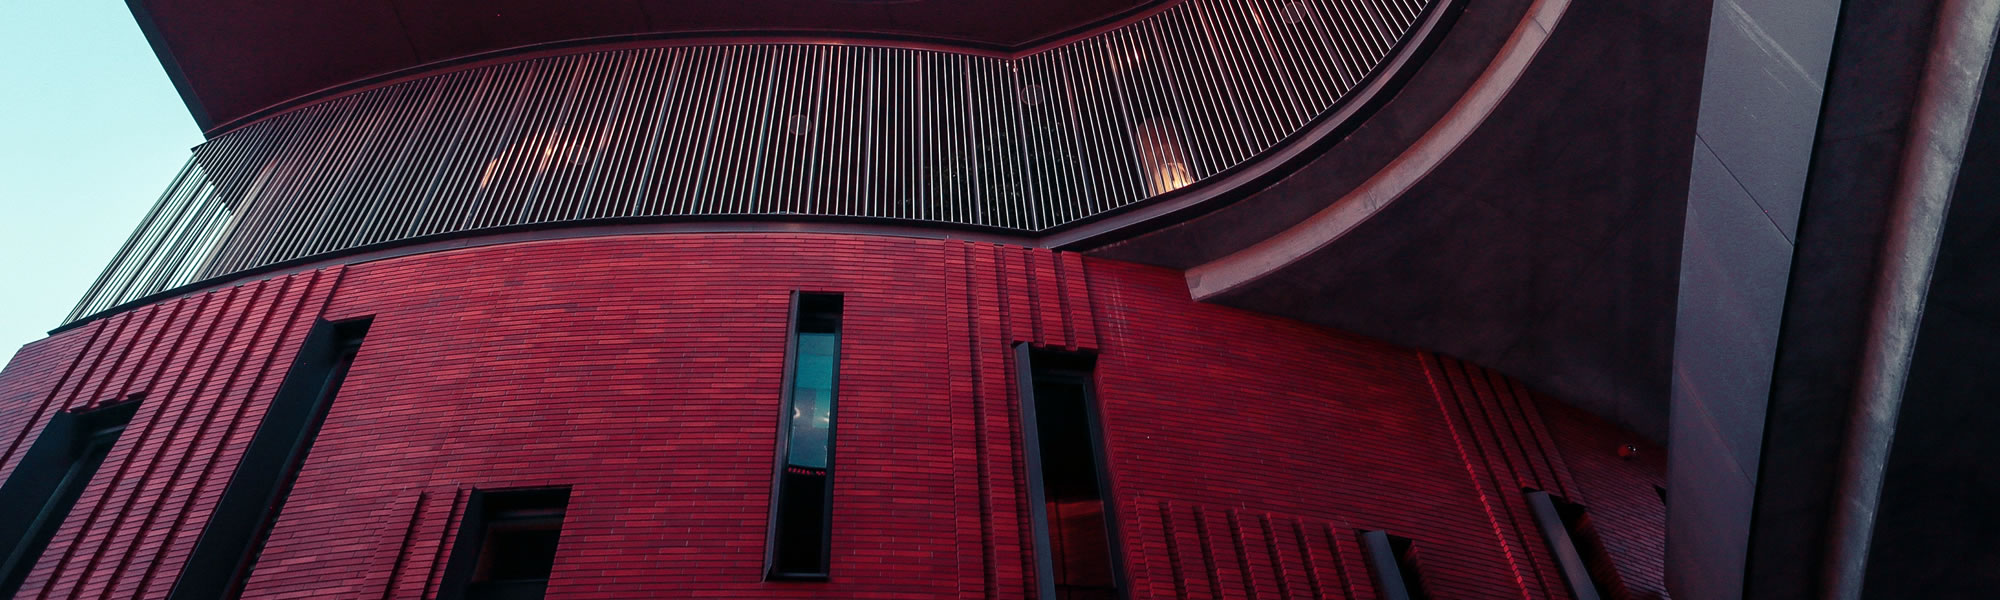
รีสอร์ทคอมเพล็กซ์ Jumba Nungwi คือบูติกรีสอร์ทหรูในแซนซิบาร์ ประเทศแทนซาเนีย ที่ผสมผสานอาคารโรงแรมหลักเข้ากับวิลล่าส่วนตัวในภูมิทัศน์เขตร้อนที่มีการแบ่งโซนอย่างเป็นสัดส่วน การออกแบบได้รับแรงบันดาลใจจากกระท่อมพื้นถิ่นในท้องถิ่น และใช้ปูนฉาบดินเผาเทอร์ราคอตต้า หินปะการังธรรมชาติ และไม้สัก แผงเซรามิกเจาะรูบนผนังอาคารช่วยกรองแสงแดดและเพิ่มการระบายอากาศ สร้างสภาพภูมิอากาศจุลภาคที่คงที่ อาคารรูปทรงลดหลั่นและระเบียงสีเขียวเปิดห้องพักสู่แสงธรรมชาติและวิวมหาสมุทร พื้นที่สาธารณะ ร้านอาหาร และสระว่ายน้ำถูกจัดวางไว้ภายในโรงแรม ในขณะที่วิลล่าตั้งอยู่ท่ามกลางพรรณไม้หนาแน่นเพื่อความเป็นส่วนตัว
หุ่นยนต์เก็บเกี่ยว

Automatic

หุ่นยนต์เก็บเกี่ยว Automatic คือหุ่นยนต์เก็บเกี่ยวที่ออกแบบมาสำหรับโรงเรือนเพาะปลูกพืชสวนขนาดใหญ่ Automatic เคลื่อนที่ไปตามรางที่วางไว้ในโรงเรือน และใช้กล้องและเซ็นเซอร์ในการประเมินว่ามะเขือเทศเชอร์รี่ลูกใดสุกแล้ว แขนกลที่ยืดออกได้จะตัดทั้งพวงและวางลงในกล่องที่ลากพ่วงมาด้วย การทำงานสามารถดำเนินต่อไปได้ในเวลากลางคืน ซึ่งช่วยบรรเทาปัญหาการขาดแคลนแรงงานในช่วงฤดูเก็บเกี่ยวสูงสุด พื้นผิวโค้งมนและการเคลือบสีมุกช่วยให้รูปลักษณ์ดูอ่อนโยนขึ้น และดวงตาแสดงสถานะที่มองเห็นได้จากทุกมุมจะบอกทิศทางการเคลื่อนที่ เครื่องสามารถตรวจจับสิ่งกีดขวางเพื่อหยุดการทำงานได้อย่างปลอดภัย

ยานพาหนะทำความสะอาดแผงโซลาร์เซลล์

Widgtech Ashman

ยานพาหนะทำความสะอาดแผงโซลาร์เซลล์ Widgtech Ashman คือยานพาหนะทำความสะอาดที่ออกแบบมาสำหรับแผงโซลาร์เซลล์พลังงานแสงอาทิตย์ในโรงไฟฟ้าขนาดใหญ่ ยานพาหนะนี้ใช้ระบบขับเคลื่อนไฟฟ้าล้วน แชสซีแบบตีนตะขาบ และฟังก์ชันค้นหาเส้นทางอัจฉริยะ ถังน้ำส่วนกลางมีความจุ 200 ลิตร และรองรับการทำความสะอาดแผงได้หลายพันตารางเมตร แขนกลมีอิสระในการเคลื่อนไหวหกทิศทาง (six degrees of freedom) และติดตั้งโมดูลจดจำภาพ หัวฉีดน้ำแบบละอองฝอย และหัวทำความสะอาด โมดูลจดจำภาพจะวิเคราะห์แผงแต่ละแผงและนำทางแขนกลระหว่างการทำความสะอาด การออกแบบนี้ช่วยลดการใช้แรงงานคนและการใช้น้ำ

หุ่นยนต์ฮิวแมนนอยด์แบบล้อเลื่อน

SEER Robotics

หุ่นยนต์ฮิวแมนนอยด์แบบล้อเลื่อน Seer Robotics คือหุ่นยนต์ฮิวแมนนอยด์แบบล้อเลื่อนที่พัฒนาขึ้นสำหรับงานอุตสาหกรรม หุ่นยนต์สามารถสลับการทำงานได้สองโหมด ในโหมดเคลื่อนที่ ท่าทางที่ลดระดับต่ำลงช่วยให้เคลื่อนที่ได้อย่างรวดเร็วด้วยความเร็วสูงสุด 10 เมตรต่อวินาที ส่วนในโหมดทำงาน ท่าทางที่ยกระดับสูงขึ้นช่วยให้แขนกล มือกล และแชสซีทำงานร่วมกันได้ในงานที่หลากหลาย แต่ละงานสามารถกำหนดได้ผ่านภาษาธรรมชาติหรือแอปพลิเคชัน จากนั้นหุ่นยนต์จะใช้แผนที่เชิงความหมายในการนำทางและหลบหลีกสิ่งกีดขวาง ชิ้นส่วนที่ทำจากอะลูมิเนียมอัลลอยและ PEEK รองรับการใช้งานในสภาพแวดล้อมที่มีอุณหภูมิสูง

ยานพาหนะสนามบินอัตโนมัติ

Movus

ยานพาหนะสนามบินอัตโนมัติ Movus เป็นยานพาหนะไฟฟ้าอัตโนมัติที่ออกแบบมาเพื่อขนย้ายสินค้าและสัมภาระภายในบริเวณลานจอดอากาศยานของสนามบิน Movus เดินทางระหว่างระบบจัดการสัมภาระและอากาศยานโดยไม่ต้องใช้แรงงานคน ด้วยการใช้เซ็นเซอร์ไลดาร์สองตัวและกล้องสเตอริโอสองตัวเพื่อวัดระยะทางและหลบหลีกสิ่งกีดขวาง ช่องบรรจุแบบสามระดับพร้อมประตูที่ปรับได้ทั้งสองด้านรองรับระบบสายพานลำเลียงสเตนเลสสตีลแบบโมดูลาร์ ตัวถังสร้างจากโครงโลหะและชิ้นส่วนพลาสติกขึ้นรูปด้วยความร้อน การออกแบบนี้มุ่งลดความเสียหายและการสูญหายของสัมภาระที่เกิดจากการจัดการด้วยมือ

การออกแบบภายในโรงแรม

JW Marriott Hotel Shanghai Fengxian

การออกแบบภายในโรงแรม โรงแรม JW Marriott เป็นโรงแรมที่ตั้งอยู่ในย่านริมทะเลของเขตเฟิ่งเสียนในเซี่ยงไฮ้ ประเทศจีน อาคารมีพื้นที่ครอบคลุม 52,000 ตารางเมตร ประกอบด้วยห้องพักและห้องสวีท 265 ห้อง สิ่งอำนวยความสะดวกประกอบด้วยพื้นที่จัดประชุมขนาด 1,800 ตารางเมตร ห้องจัดเลี้ยงขนาด 900 ตารางเมตร ร้านอาหารสามแห่ง บาร์ สปา ศูนย์กิจกรรมสำหรับเด็ก และเลานจ์สำหรับผู้บริหาร การตกแต่งภายในใช้วัสดุหินอ่อน ไม้ โลหะ สแตนเลส กระจก และไม้แกะสลัก รูปทรงโค้งมนและเฉดสีน้ำตาลเข้มและสีน้ำเงินชวนให้นึกถึงทะเลสาบและทะเลที่อยู่ใกล้เคียง